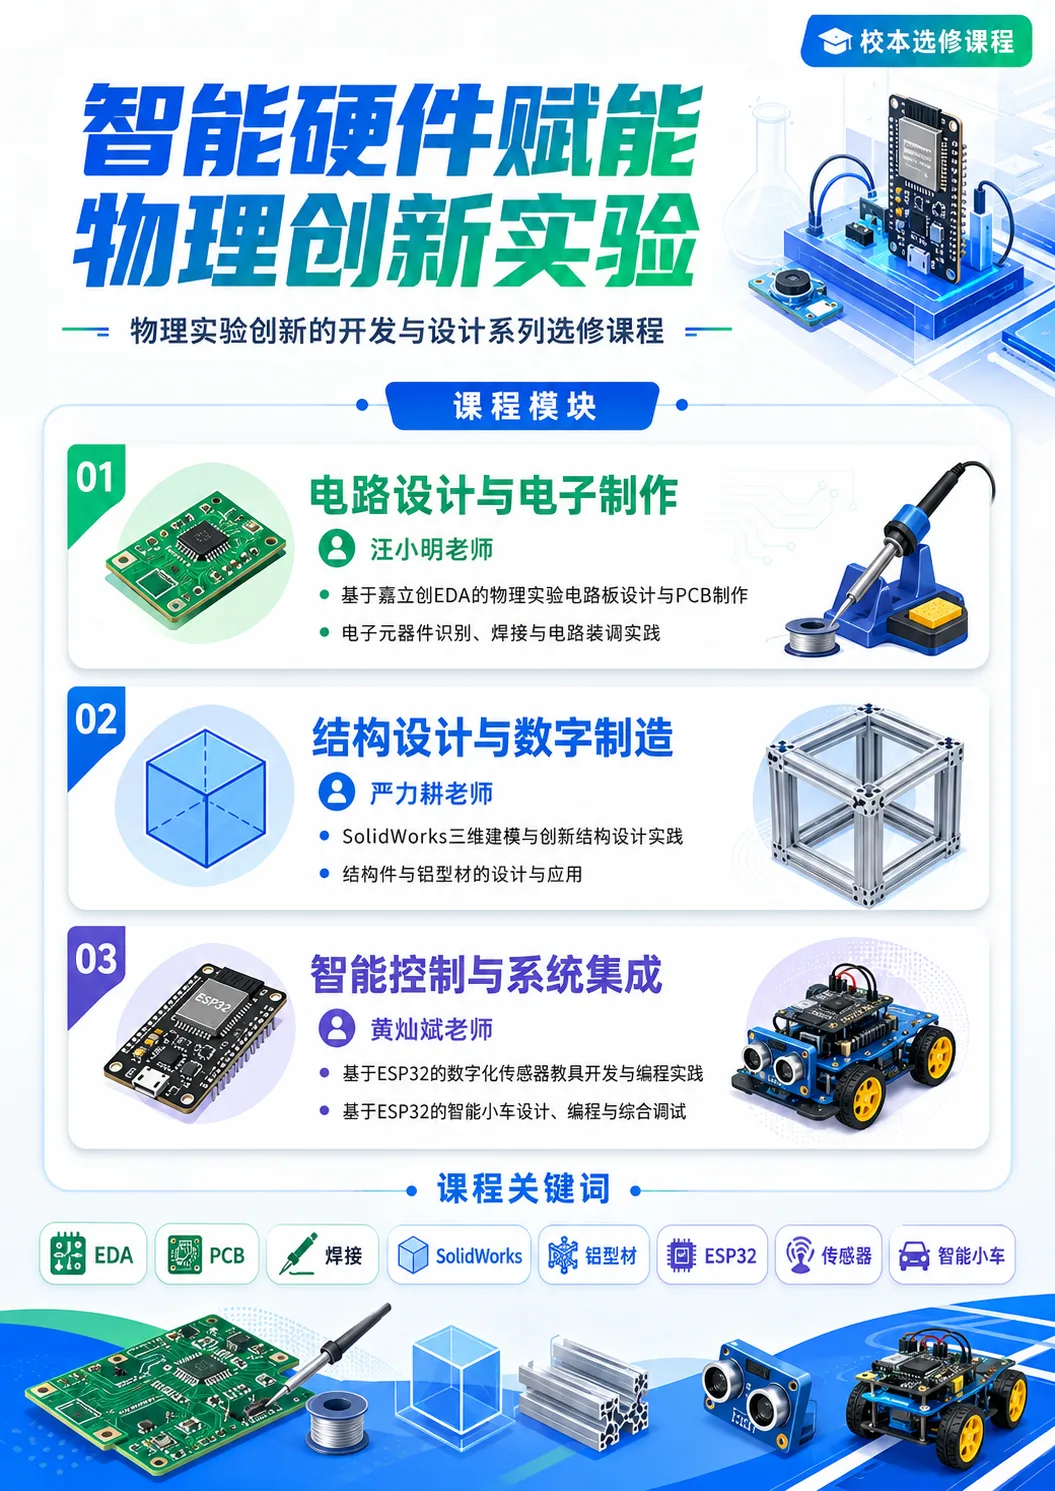
电路设计与电子制作模块
汪小明老师
- • 基于嘉立创 EDA 的物理实验电路板设计与 PCB 制作
- • 电子元器件识别、焊接与电路装调实践
让同学理解一块电路板从原理图、PCB、焊接到调试的完整流程。
ESP32 智能小车 传感器、驱动、电机与程序联合调试
01/
ESP32 · 器件教学图 · 创意编程
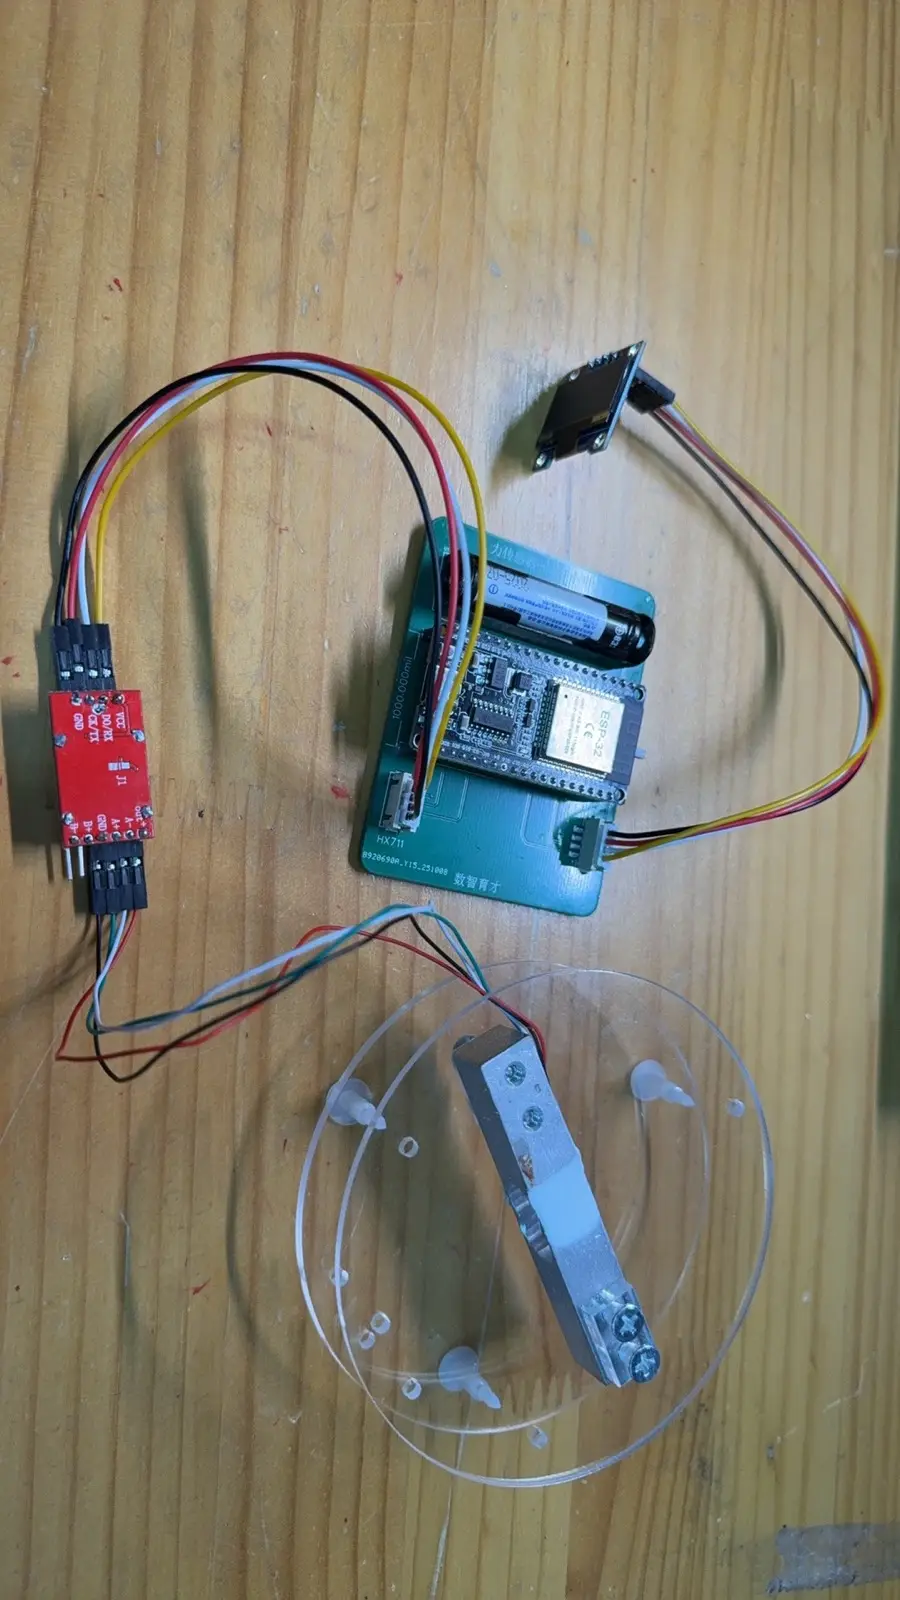
对照传感器的教学标注图,看清结构与接口,认识它的用途。再从一个小程序开始,把器件用起来。

课程 · COURSE
课程不只讲一个知识点,而是把“设计、制作、调试、展示”连成完整项目。学生需要看懂电路,做出结构,写进程序,再通过测试发现问题、修正问题。
三个模块分别由汪小明、严力耕、黄灿斌老师带队,覆盖电路、结构与智能控制三个方向,最终在智能小车与火星车项目中完成系统集成。
汪小明老师
让同学理解一块电路板从原理图、PCB、焊接到调试的完整流程。
严力耕老师
让想法从草图变成可装配、可承重、可迭代的真实结构。
黄灿斌老师
把传感器、电机、程序和结构整合成能运行、能演示、能排查的作品。
课堂剪影 · MEDIA
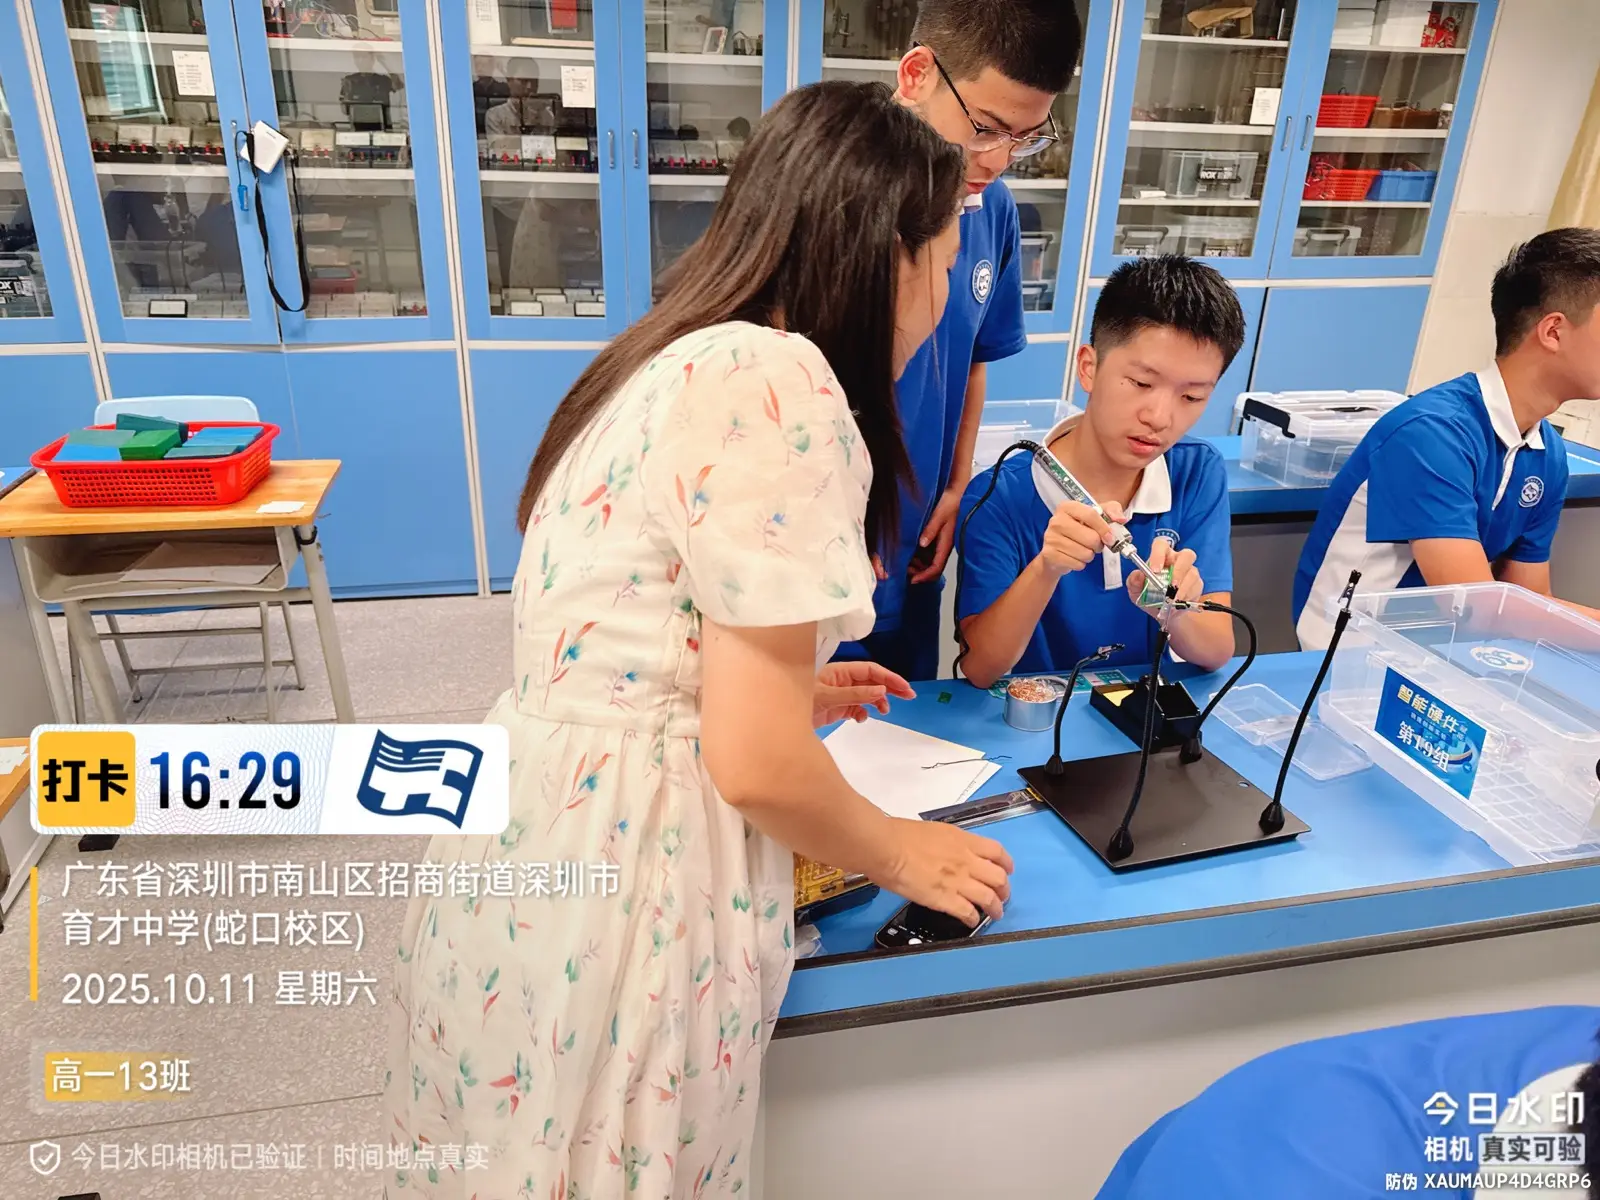
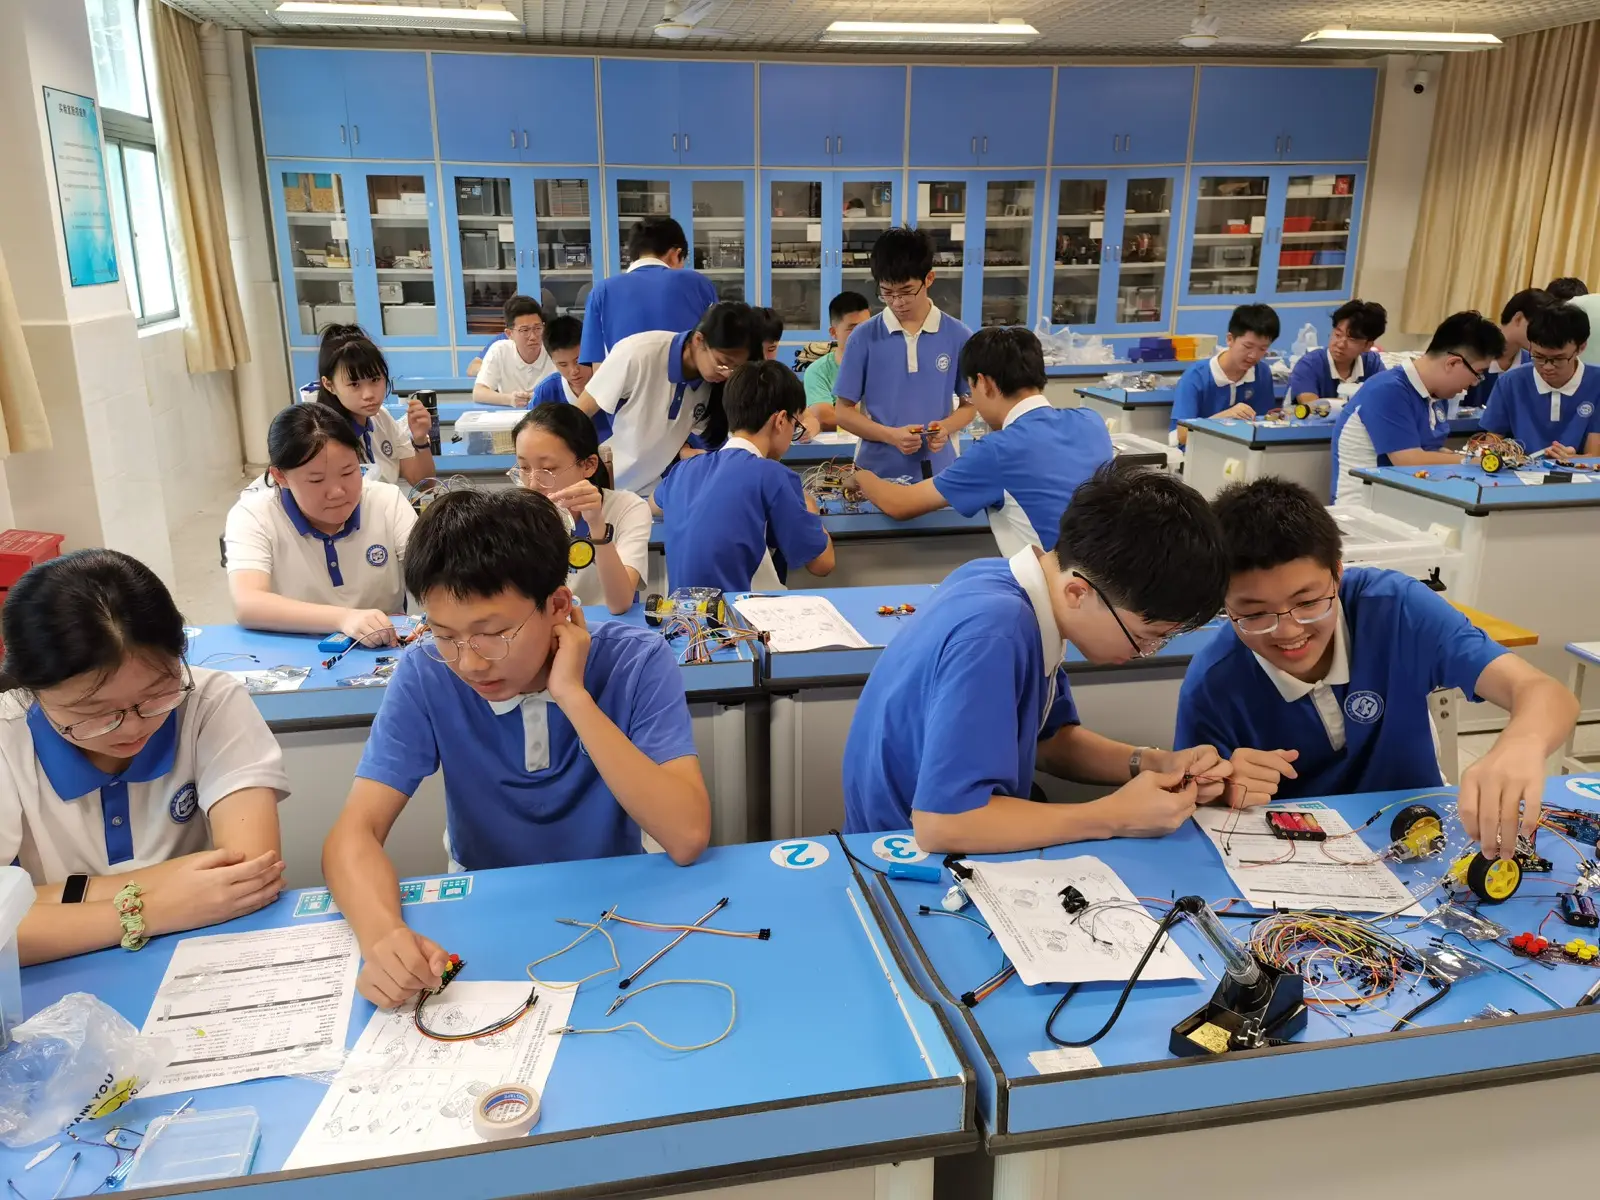
焊接与电子制作 从认识元器件到焊接调试,先把电路做可靠。
01/
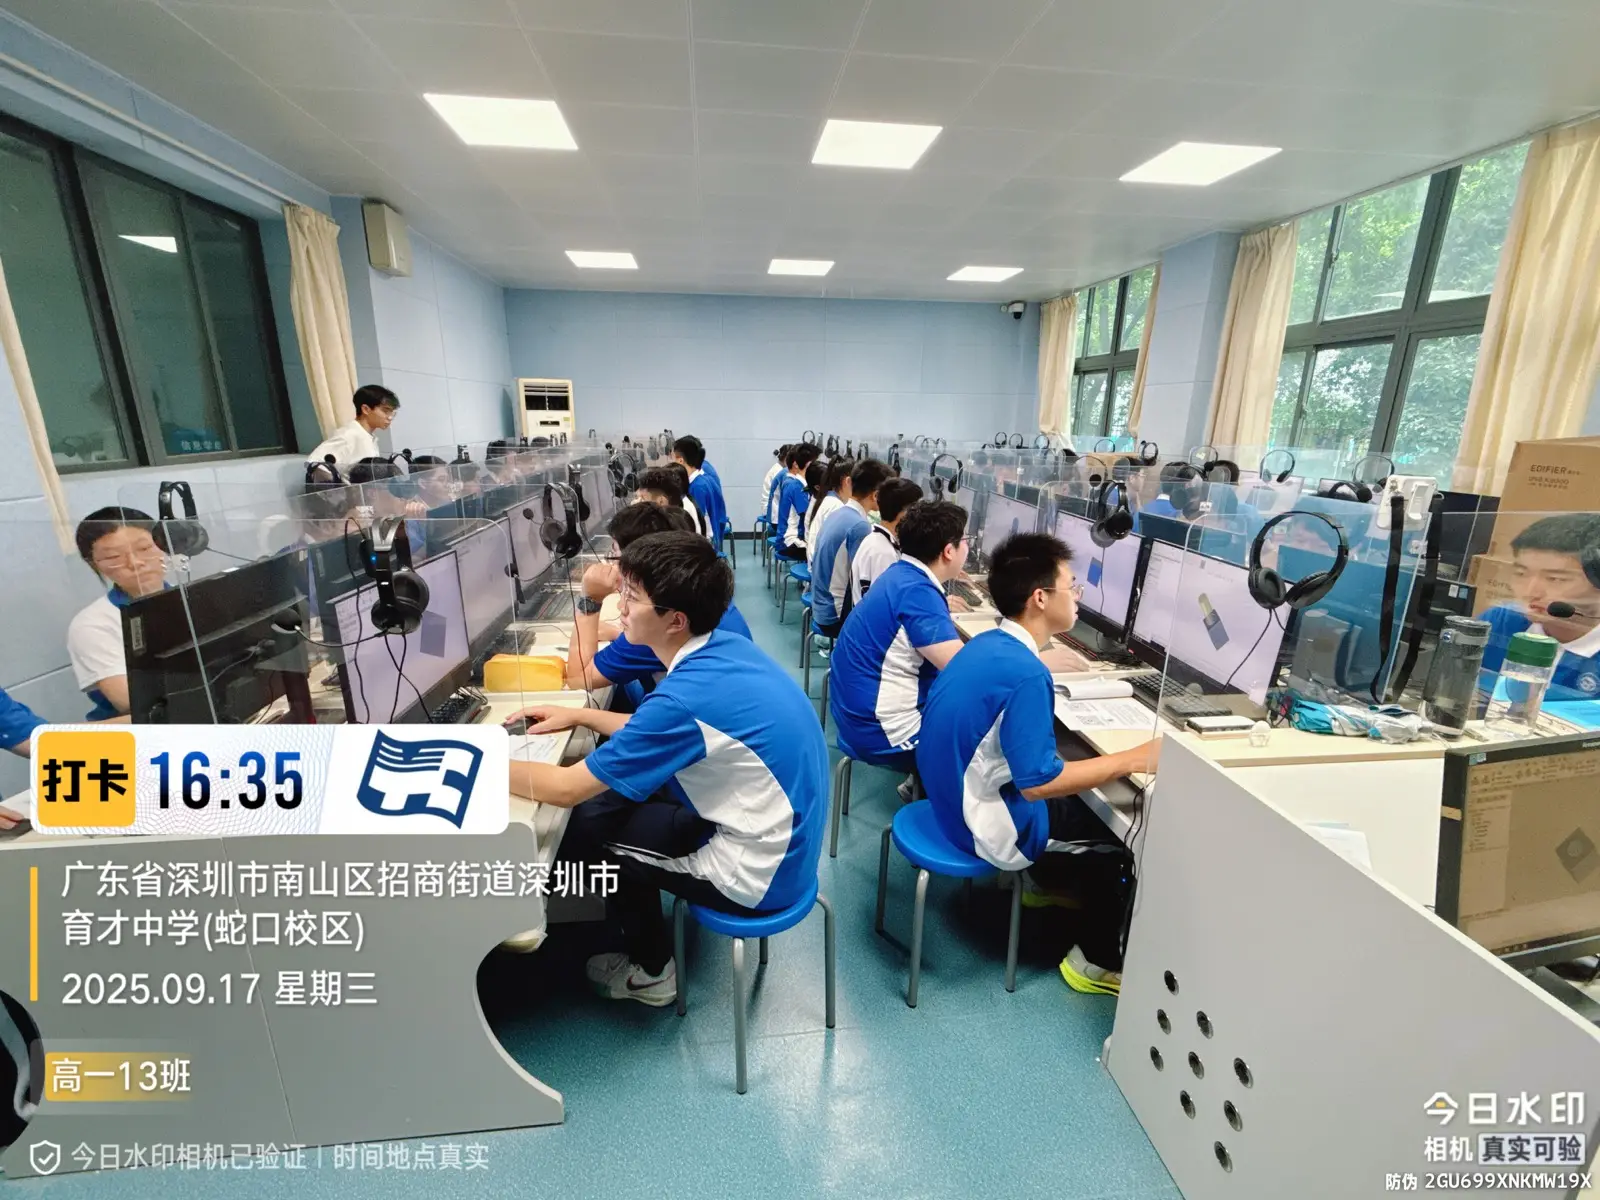
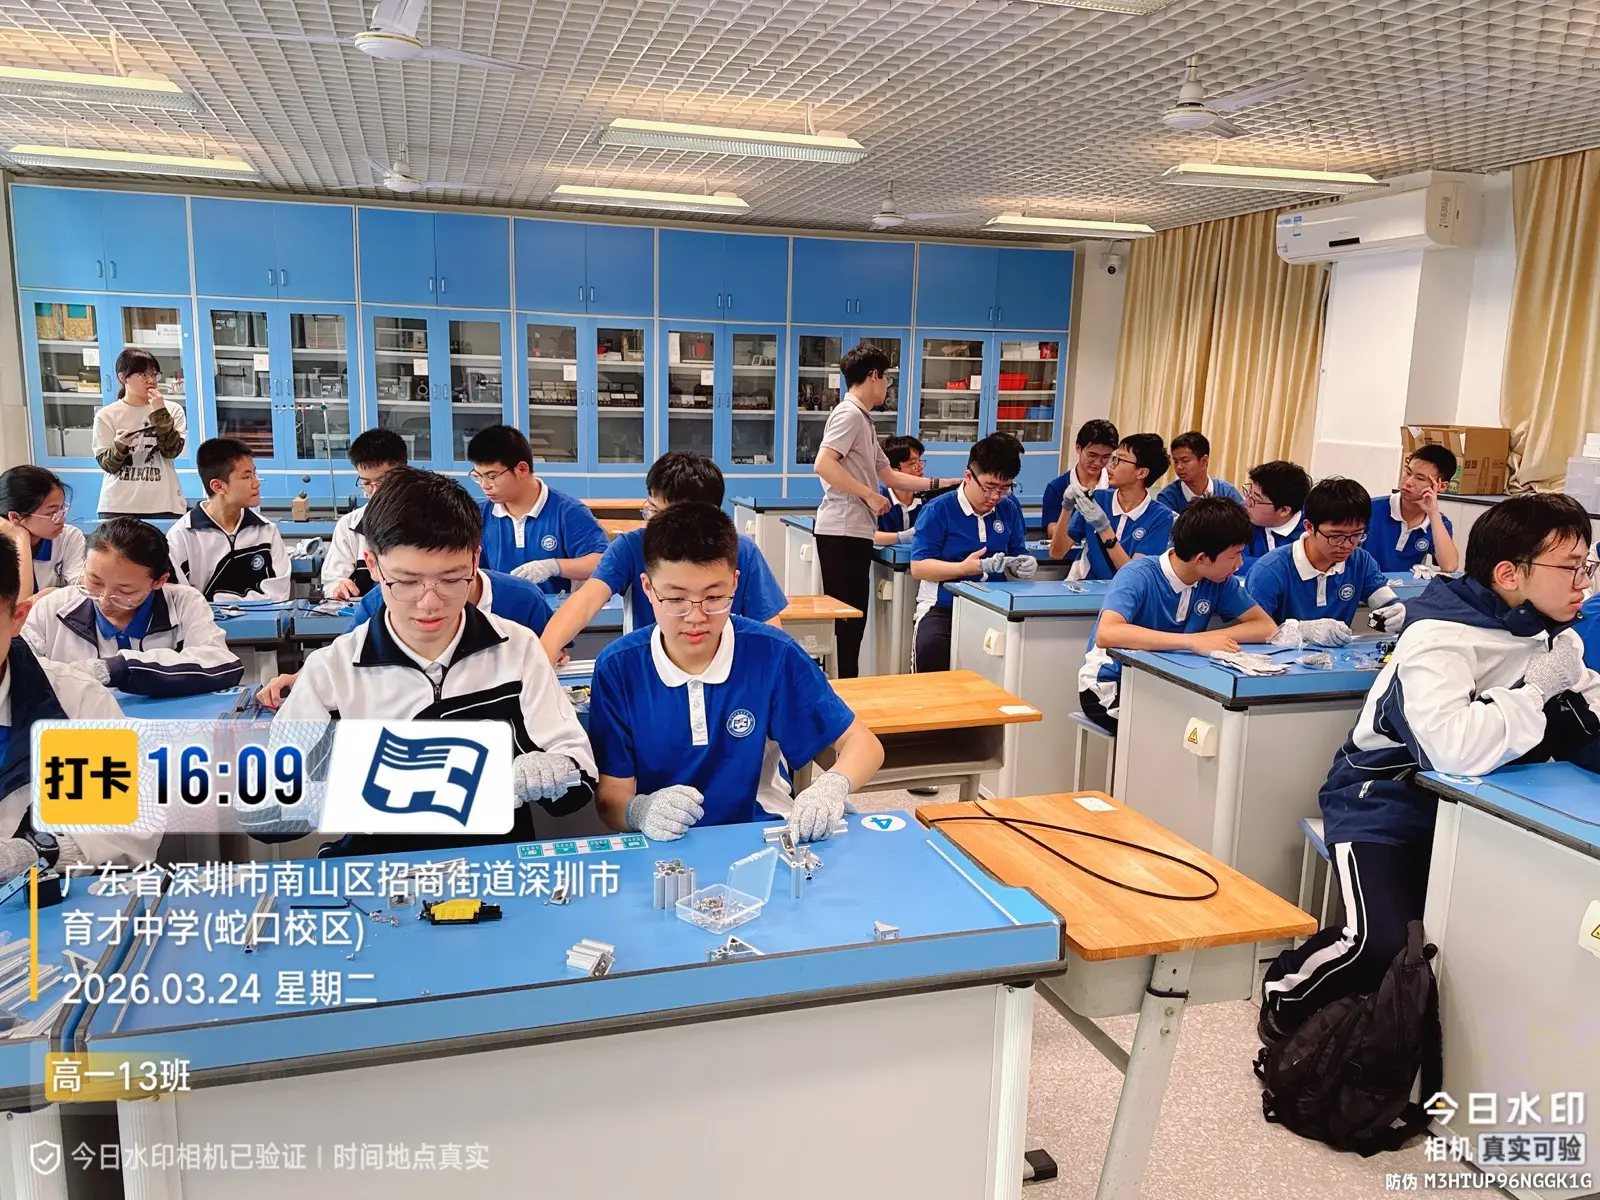
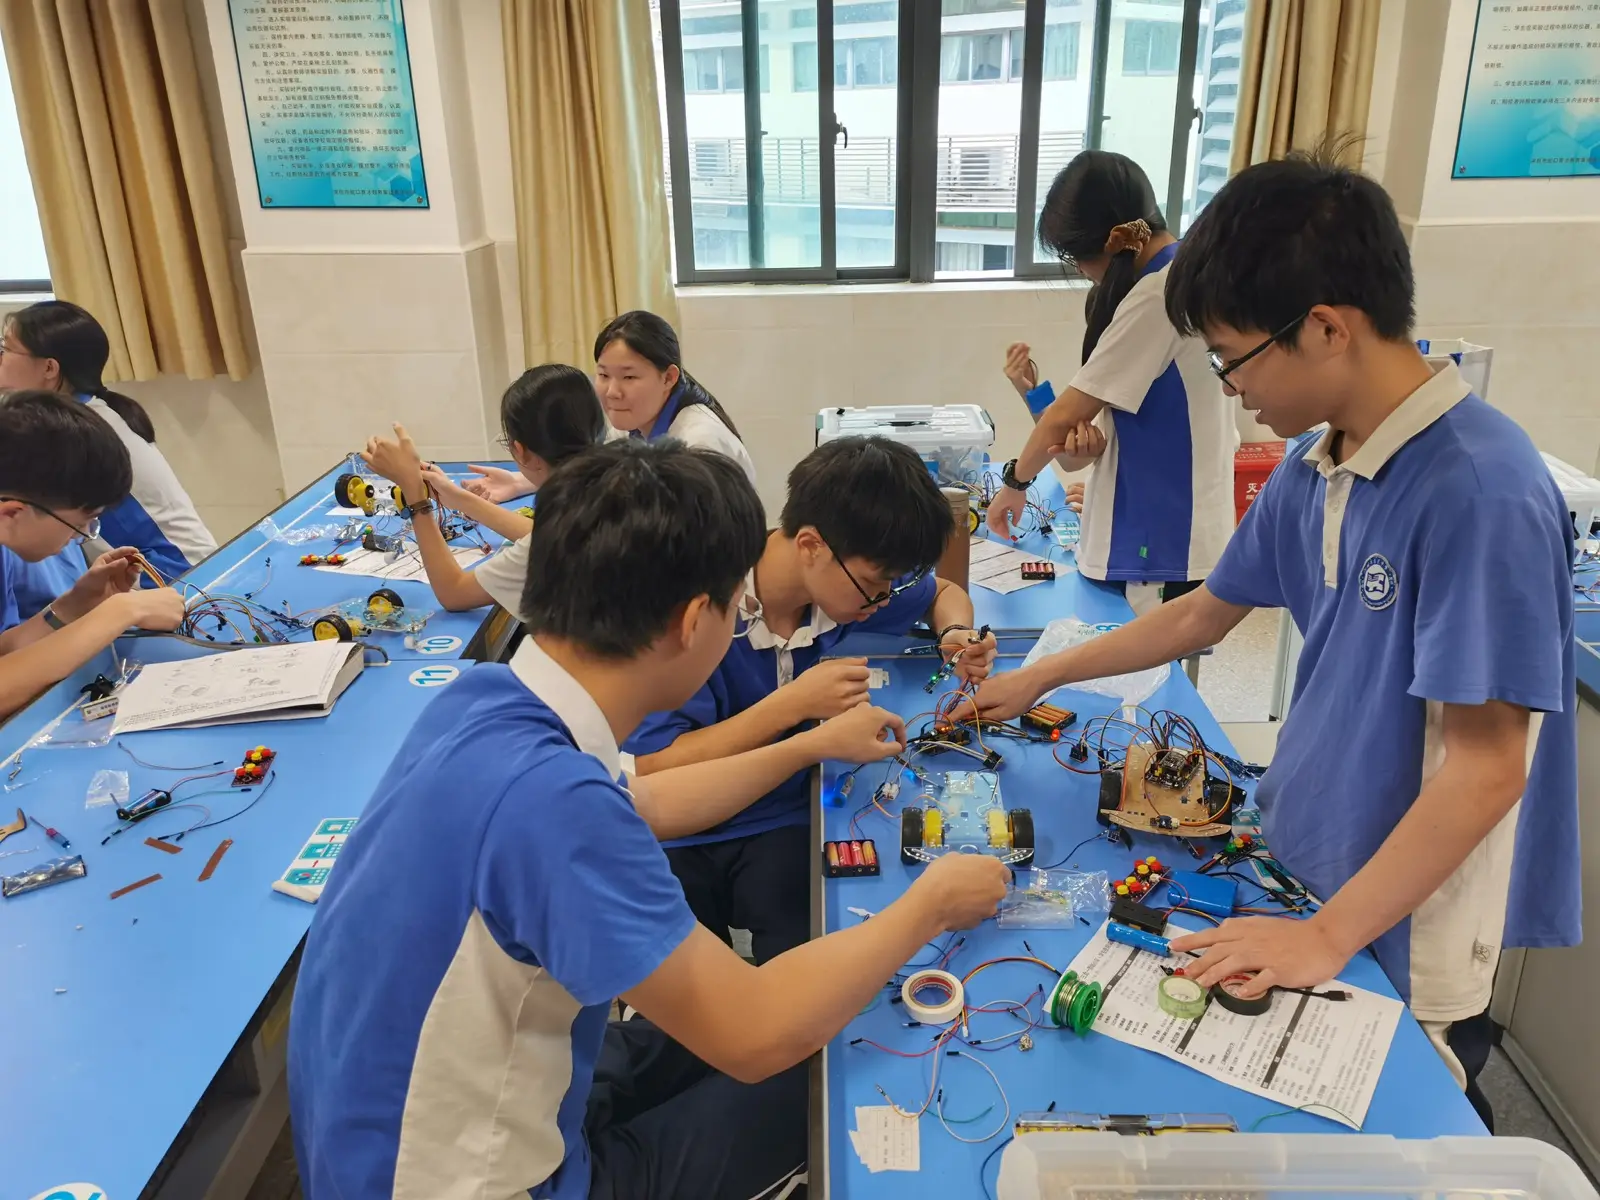
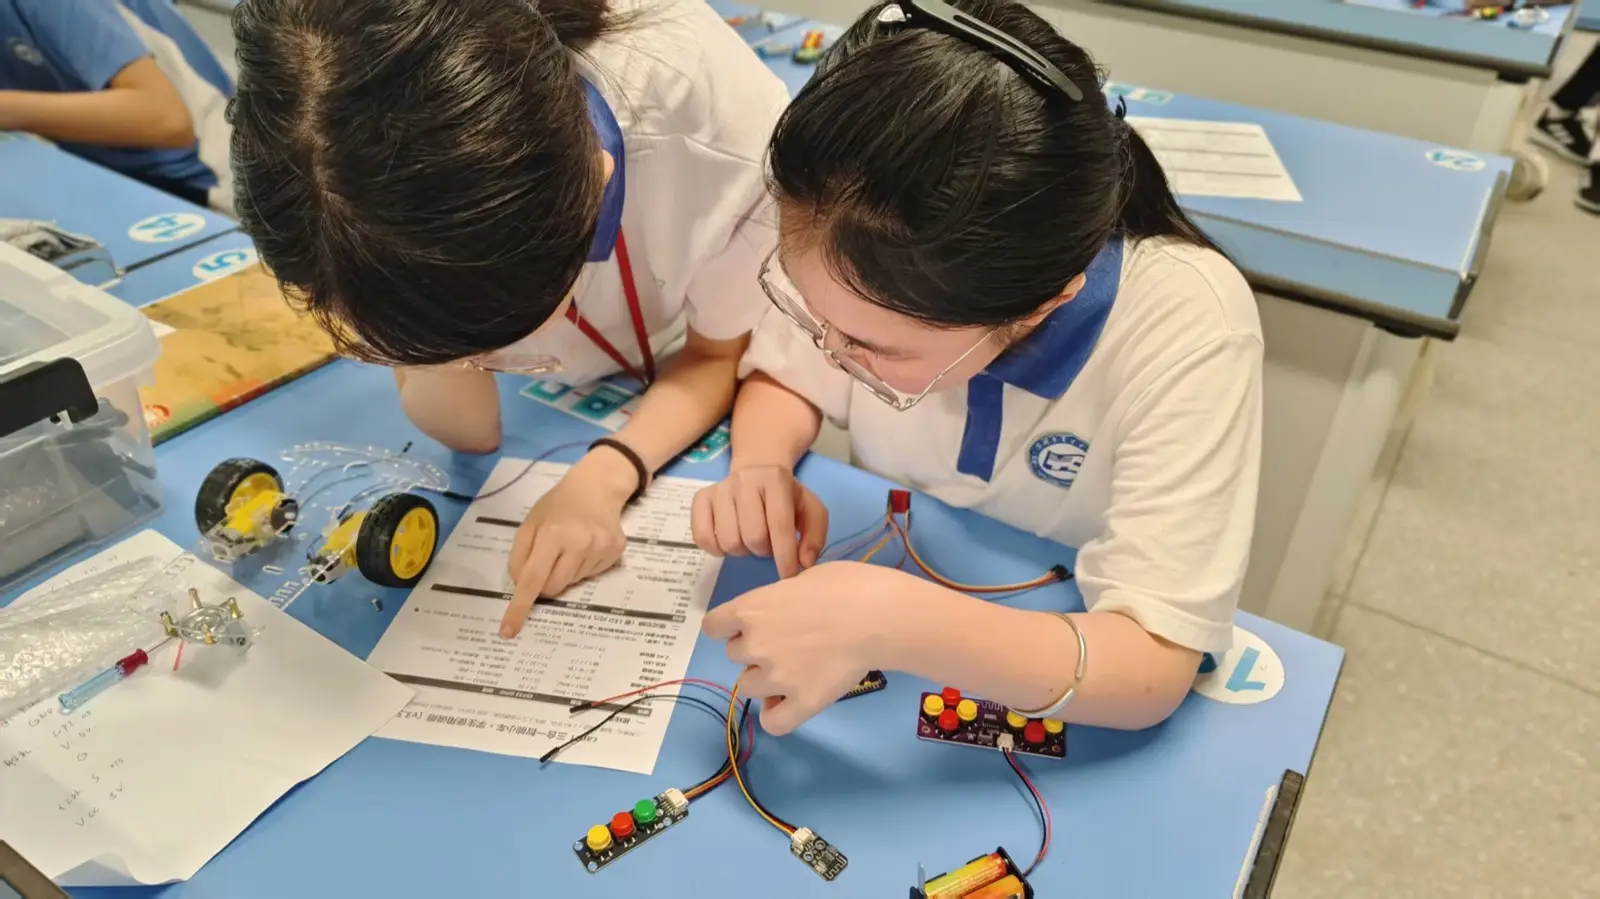
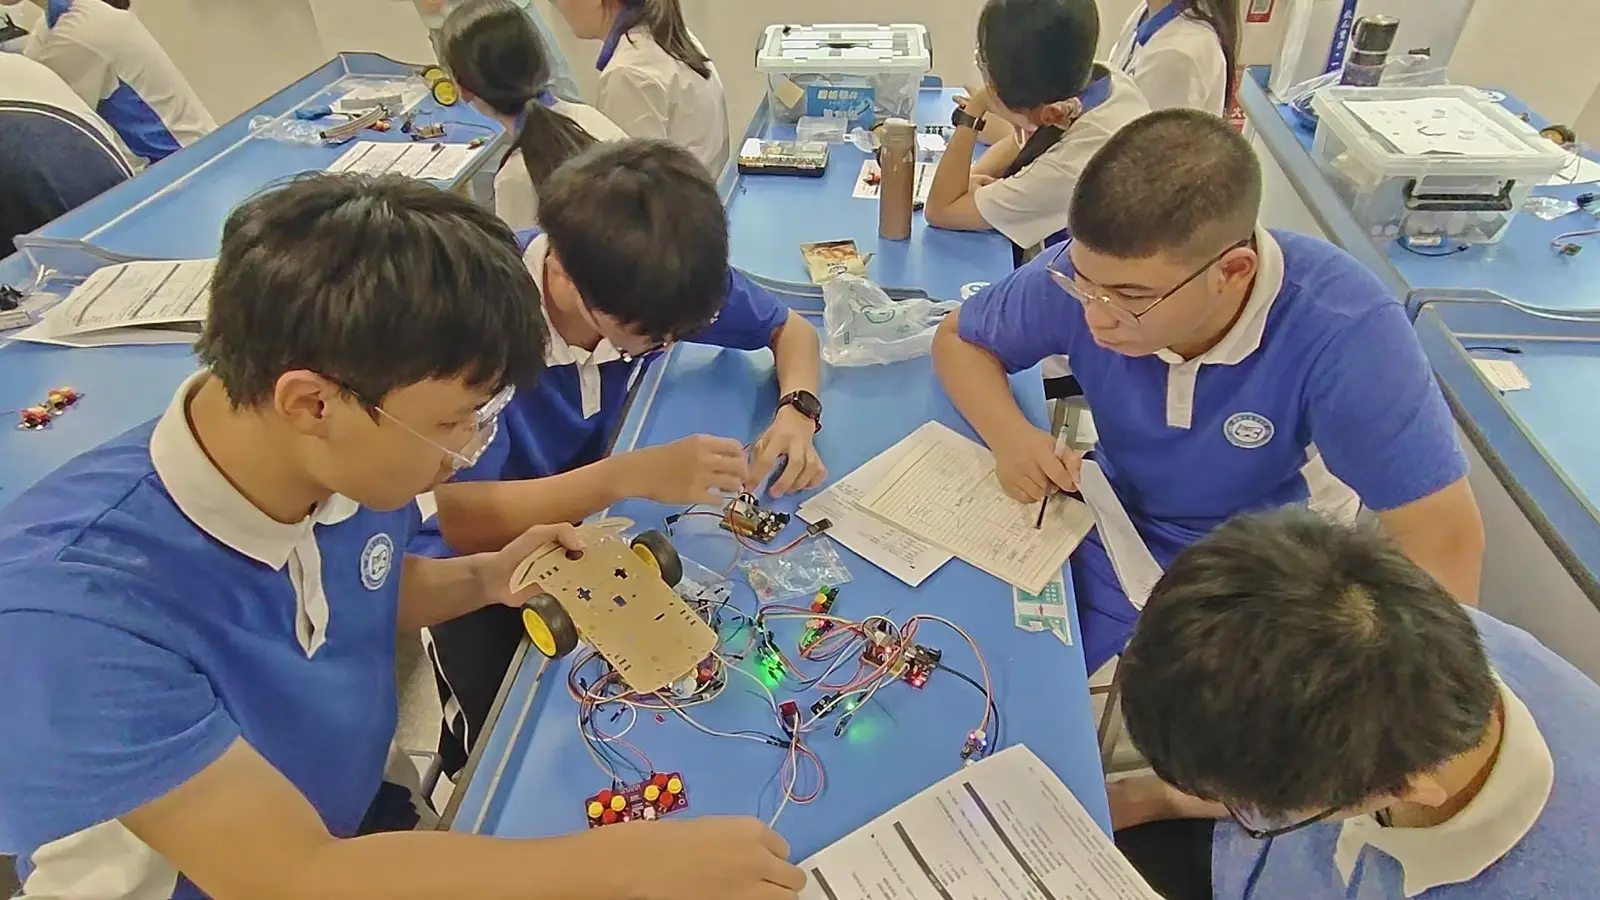
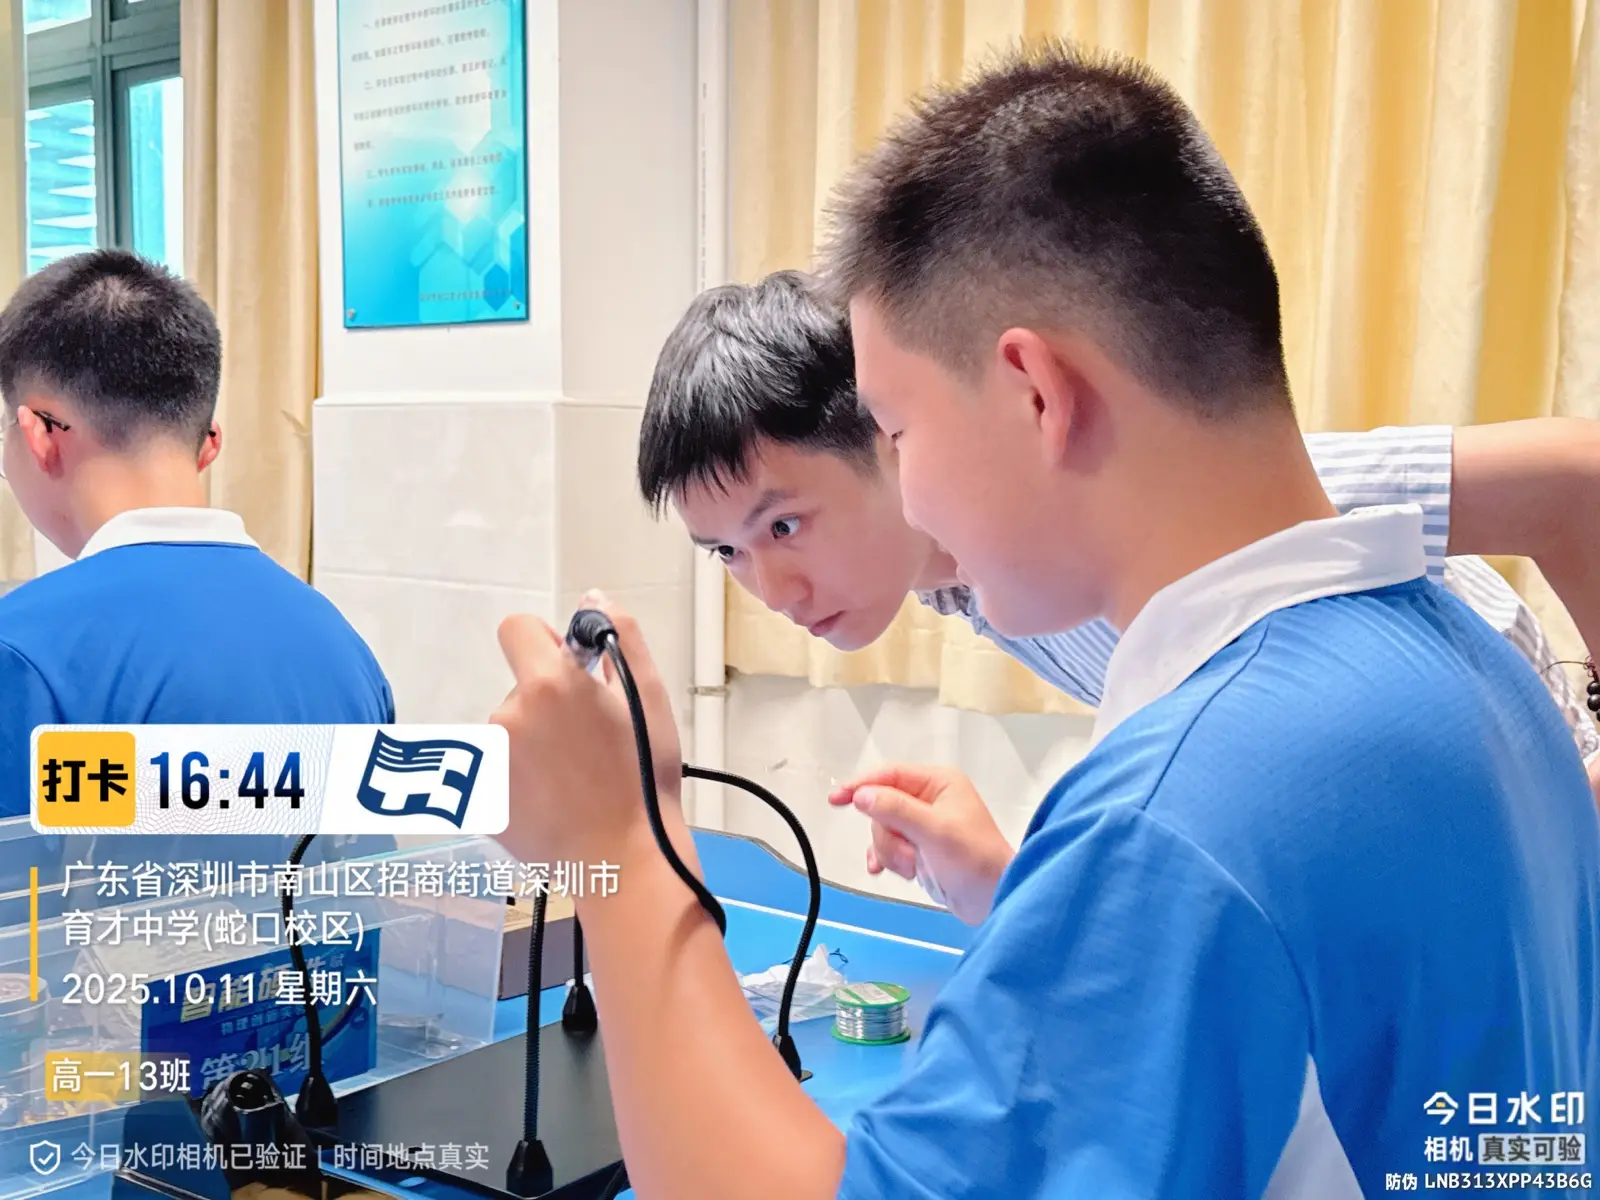
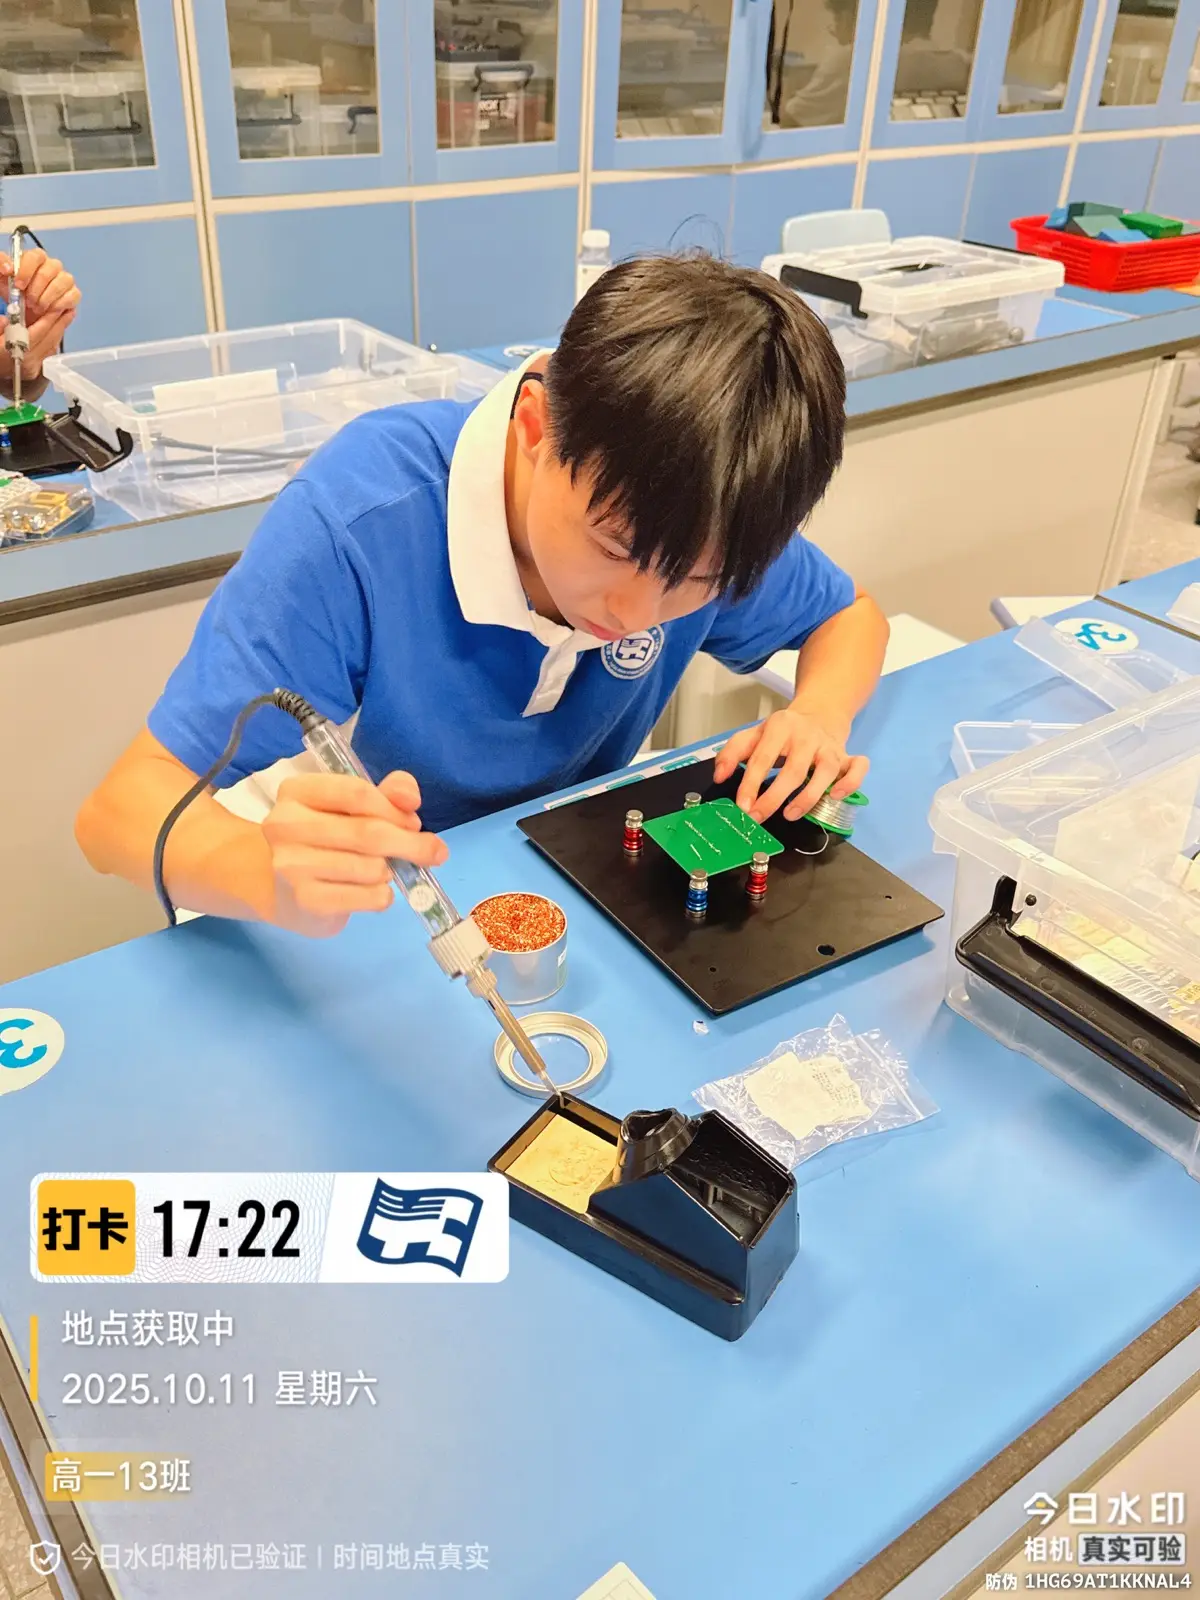
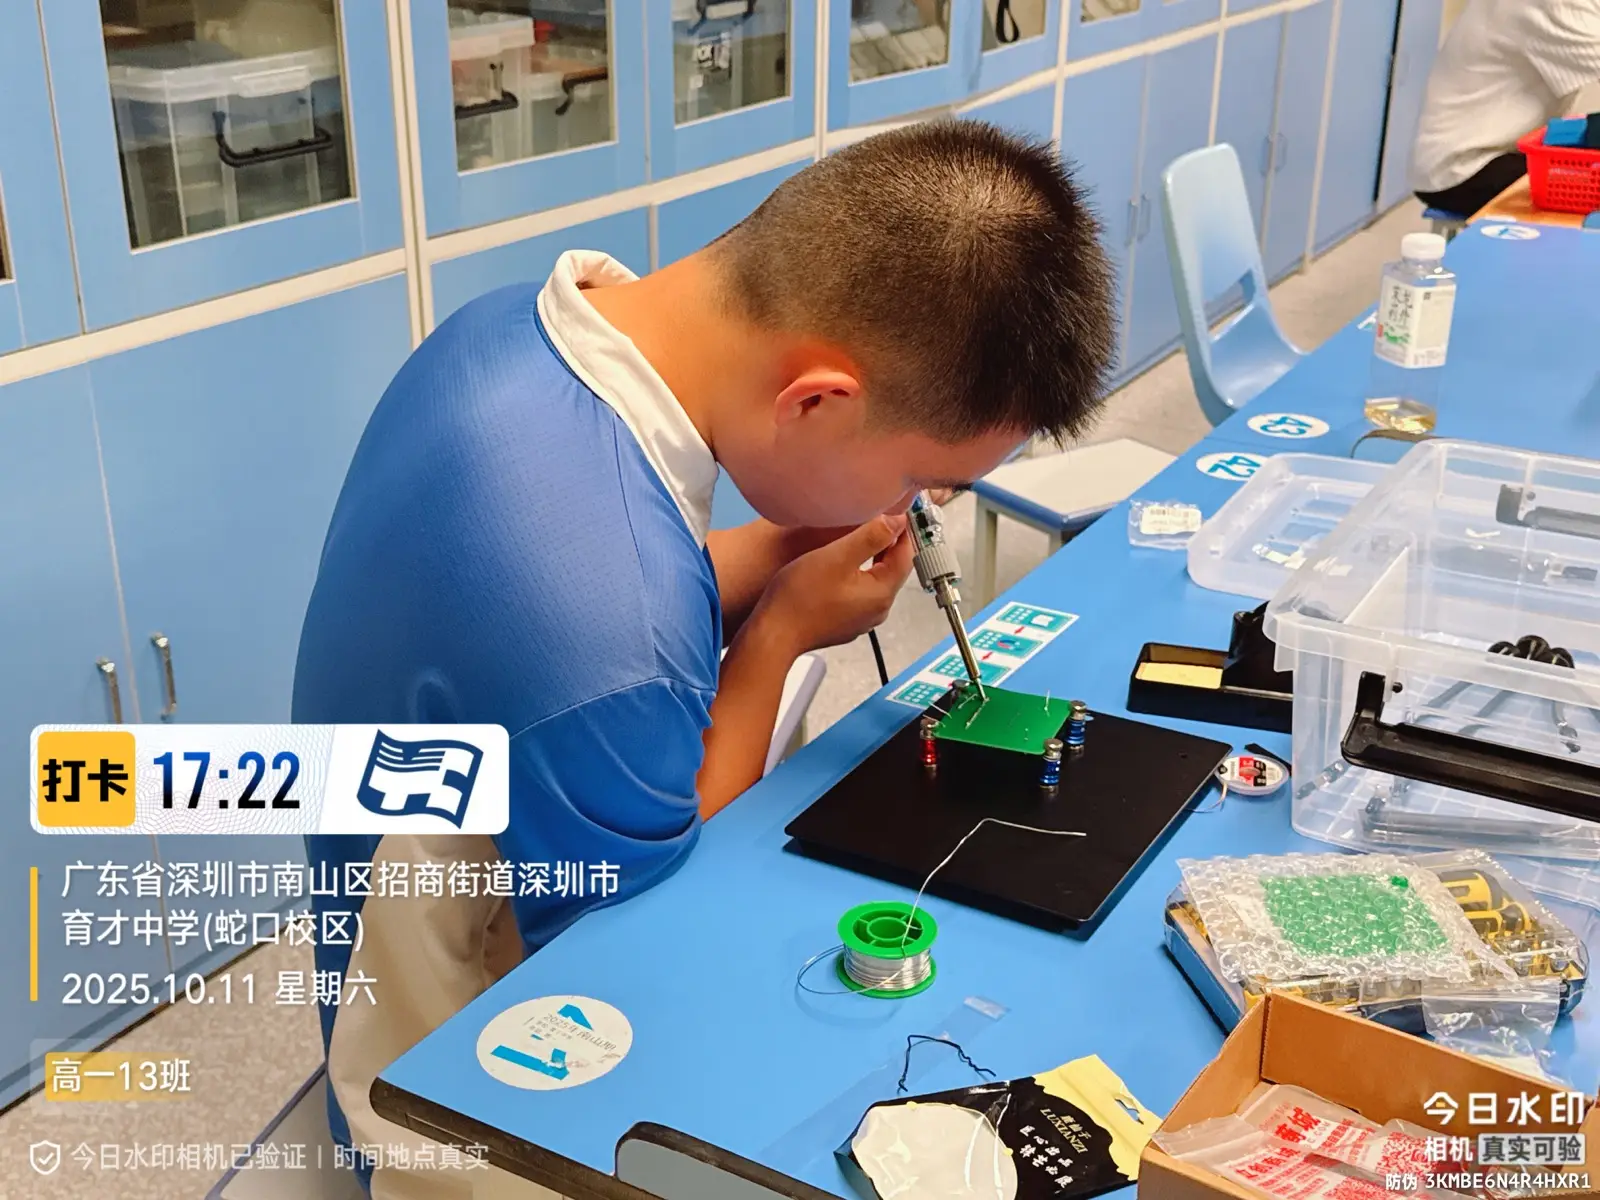
已删除音轨,适合在网页中无声查看课堂过程。
已删除音轨,适合在网页中无声查看课堂过程。
已删除音轨,适合在网页中无声查看课堂过程。
项目入口 · PROJECTS
每个项目入口同时展示作品形态、工作链路、调试顺序和安全边界。学生先看懂“为什么能跑、哪里容易出错、怎么排查”,再进入对应的控制台或项目说明页。
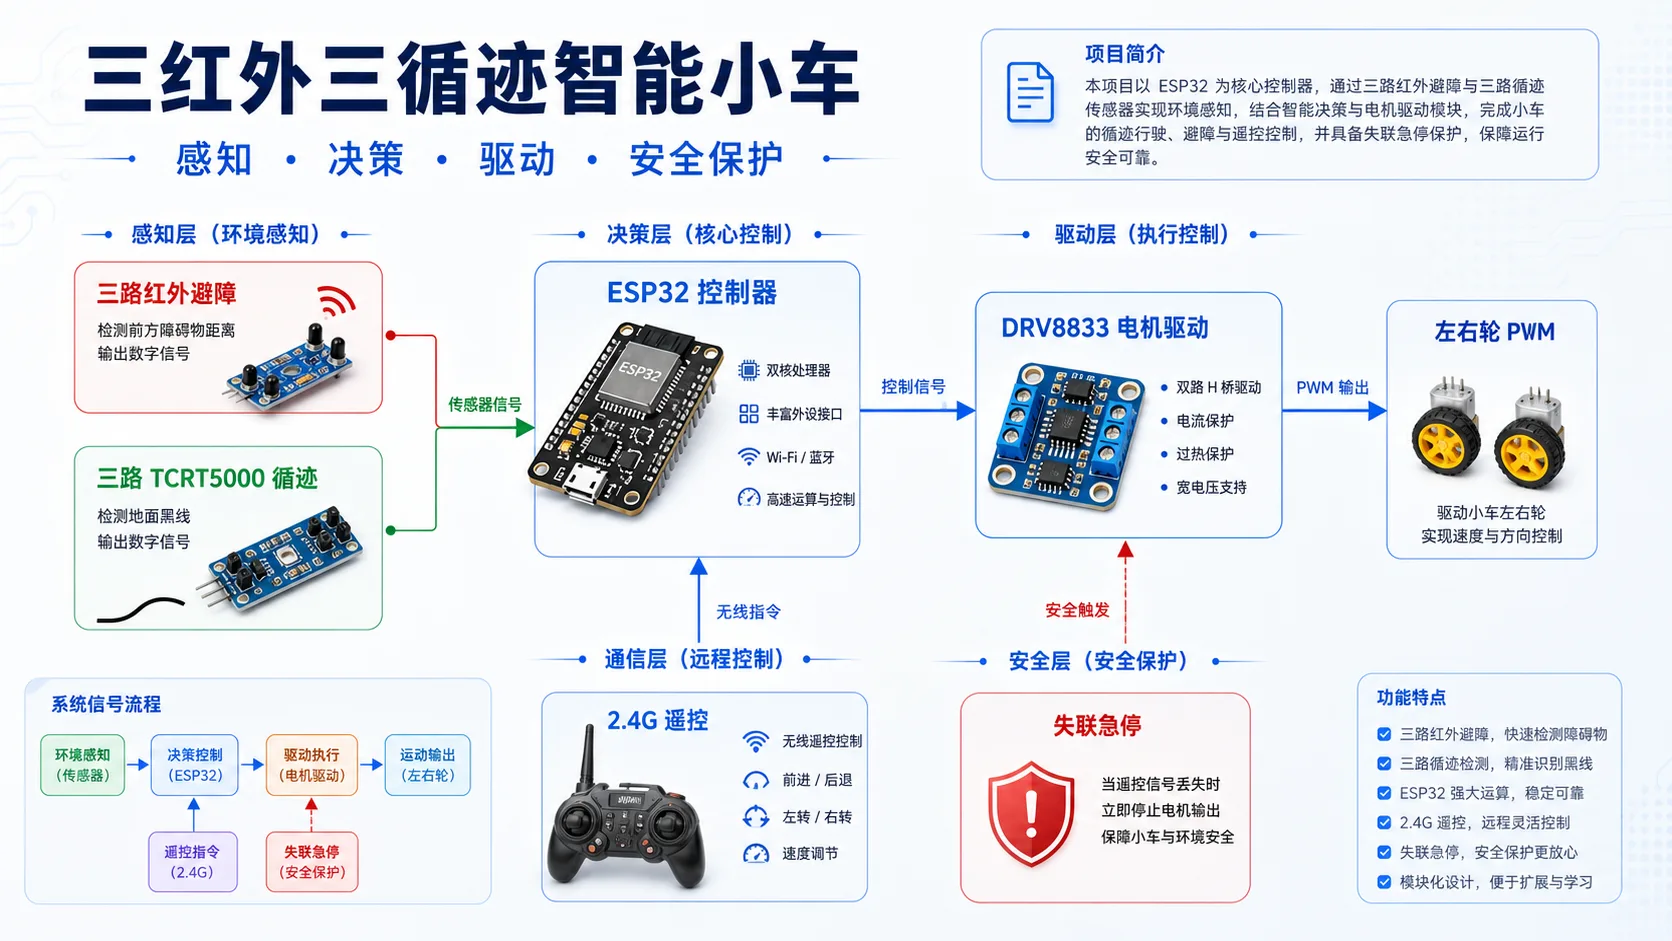
ESP32 · DRV8833 · 三红外 · 三循迹
从共地、使能脚、电机供电开始,到状态机、循迹决策、避障决策、2.4G 遥控失联保护,完整展示一台可调试小车的工程链路。
程序先读取模式按键和传感器,再按“停车、避障、循迹、2.4G 手动”四种状态选择动作,避免多个逻辑同时抢电机。
车头左、中、右红外避障模块分别接 GPIO36、GPIO39、GPIO34。检测到障碍时对应输入为 LOW,正前方受阻会先停车或后退,再向安全方向修正。
左、中、右循迹模块接 GPIO35、GPIO32、GPIO33。黑线通常读为 HIGH,中间压线直行,左侧压线向左修正,右侧压线向右修正,三路都丢线则停车。
ESP32 不直接带动电机,而是输出 PWM 给 DRV8833。电机电源、ESP32 地线必须共地,使能或睡眠脚保持有效,左右轮再通过差速完成转弯。
2.4G 接收机通过 RX2 接收 9600 波特率数据帧。手动模式下超过 400ms 没有有效帧,程序会立即把左右轮 PWM 归零。
小直流电机静摩擦较大,起步时需要短暂冲量;进入稳定运动后再平滑调整 PWM,减少突然抖动和轮胎打滑。
教学演示版不会向真车发送指令,适合先讲清楚模式切换和安全边界。
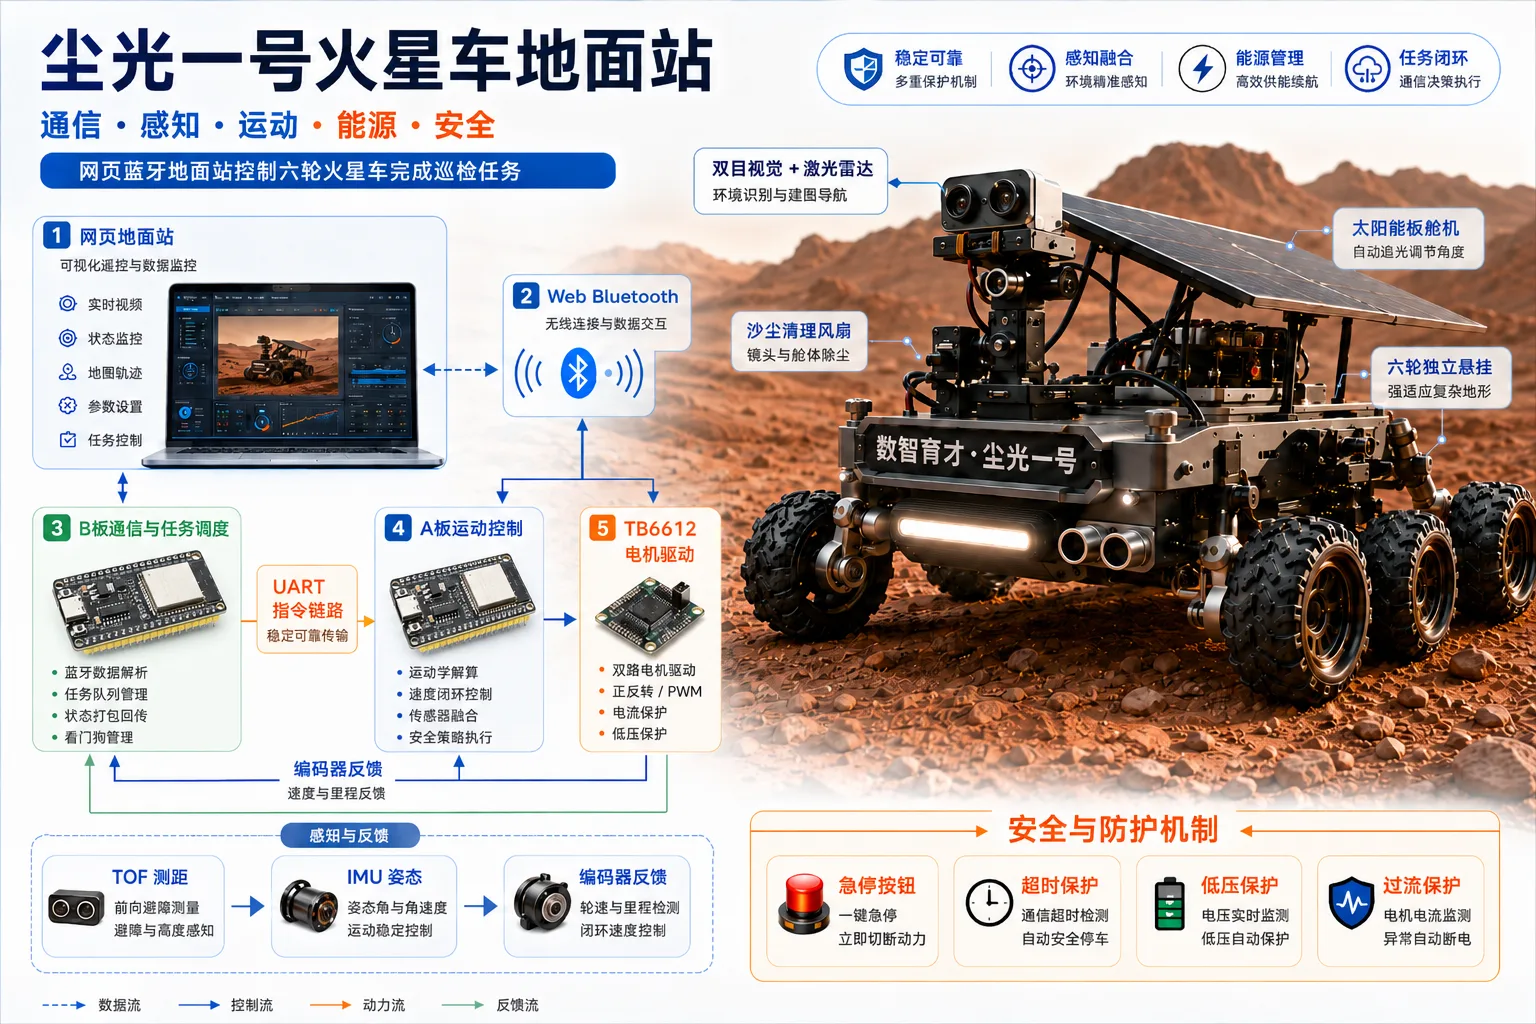
Web Bluetooth · 双 ESP32 · TB6612
面向火星基地巡检任务的六轮智能平台,集成网页蓝牙通信、双控制板、电机驱动、环境感知、能源管理和安全保护。
网页通过 Web Bluetooth 连接 B 板,B 板负责通信、传感器汇总和任务调度,再通过 UART 把运动命令交给 A 板执行。
地面站、B 板和 A 板都保留安全边界:连接状态异常、急停、超时或传感器风险出现时,运动命令会被限制或清零。
A 板控制 TB6612 电机驱动,编码器反馈轮速,程序用目标速度和实际速度的差值修正 PWM,让六轮平台更平稳。
TOF 测距、IMU 姿态、循迹传感器和电源数据一起进入状态判断,让火星车能在巡检、避障和演示任务之间切换。
太阳能板舵机根据光照方向调整角度,风扇用于演示沙尘清理。网页端把这些动作组织成可观察的任务流程。
网站里的智能小车控制台是教学演示版;火星车地面站页面面向真实设备,但真实上车前仍需要完成供电、共地、急停和串口日志检查。
面向真实设备演示,连接前仍要确认供电、共地、急停和串口日志。