单头光电门
一条光路,测遮光时间
发射器
d
v
接收器
遮光片从上向下进入光束后开始遮光,离开光束后结束遮光。公式里的 d 是物体穿过光束方向上的有效宽度,所以必须提前知道。
FIRST QUESTION
两种光电门都在计时,但计时对象完全不同。单头光电门需要把遮光时间换算成速度; 双头光电门直接记录物体经过两束光的时间差,位移就是固定的两束光间距。
单头光电门
遮光片从上向下进入光束后开始遮光,离开光束后结束遮光。公式里的 d 是物体穿过光束方向上的有效宽度,所以必须提前知道。
双头光电门
左右两块板子各自集成一个发射器和一个接收器。上光路从左到右,下光路从右到左, 两束光之间的固定距离就是测速位移。
REAL STRUCTURE
上面的动画把光路抽象成线条,下面两张结构图展示的是同一种双头光电门的两种实物状态: 一张带外壳,一张未装外壳。先看红外光头位置和两条光路,再理解双头测速公式会更直观。
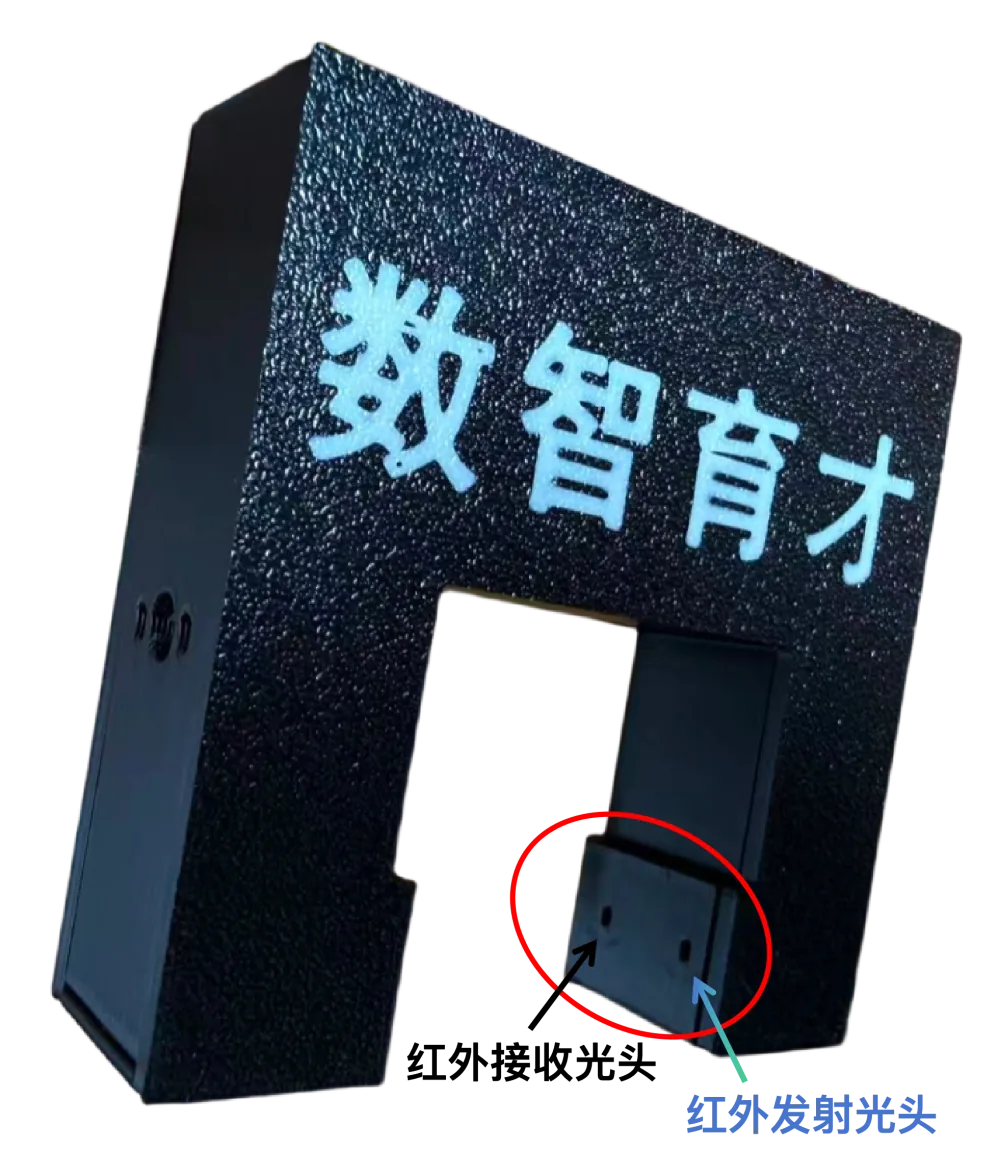
带外壳的双头光电门实物结构
这张图也是双头光电门,只是红外发射和接收光头被外壳封装。开口处两组探头对应两条固定间距的红外光路。
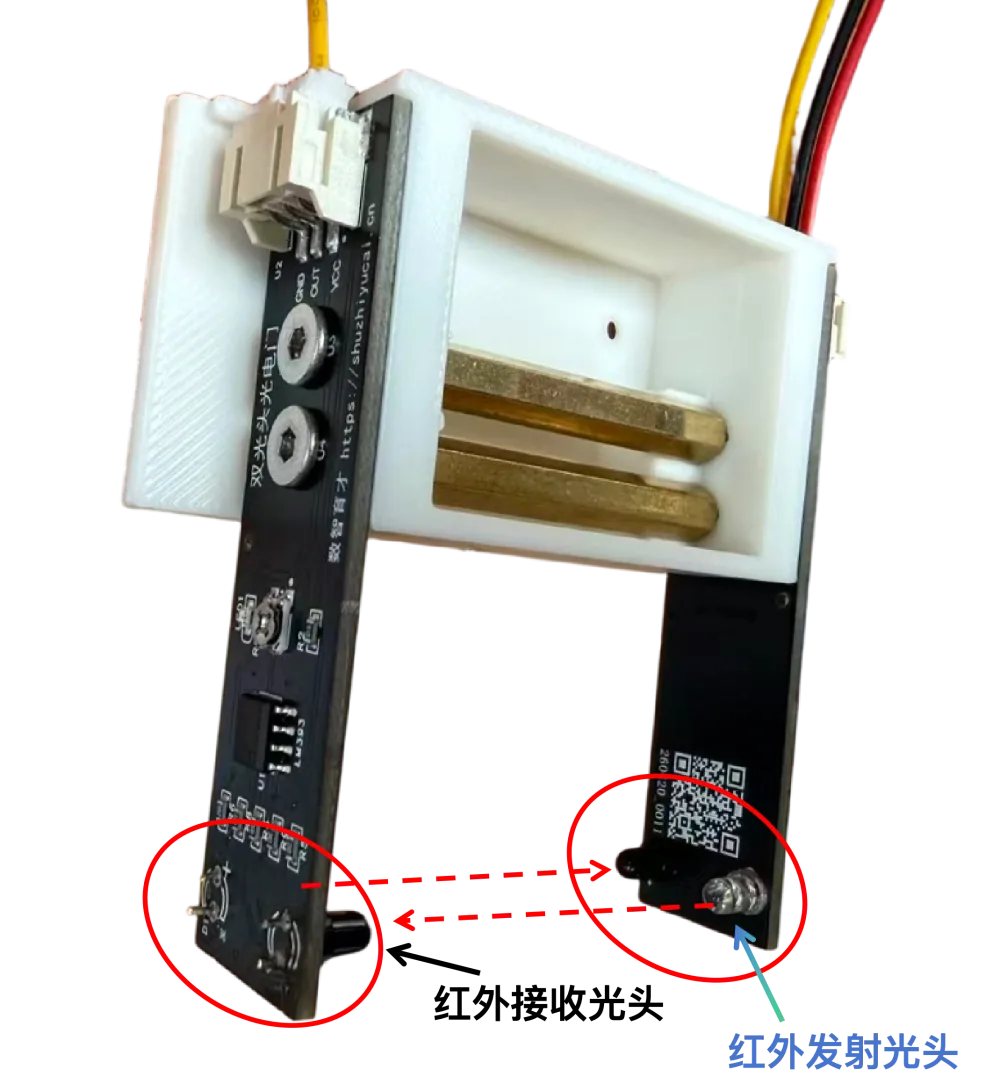
未装外壳的双头光电门实物结构
去掉外壳后可以直接看到左右两块板上的发射和接收光头,它们形成两条相隔 1 cm 的光路。小球依次经过两条光路,记录的是两次触发的时间差。
DUAL GATE PRINCIPLE
图中小球沿两束光的间距方向运动。它先遮挡第一条光路,系统开始计时; 再遮挡第二条光路,系统停止计时。两次遮挡的时间差就是 Δt。
不需要输入小球直径或遮光片宽度
只依赖固定光路间距 L = 1 cm
通过两次触发边沿计时,重复测量更稳定
适合自由落体、小球滚动、滑块通过等实验
交互示意
小球只遮挡上方光路,计时器从这一刻开始计时。
SIGNAL AND FORMULA
单头光电门的 Δt 是一段遮光持续时间,必须乘上“已知宽度”才能换算速度。 双头光电门的 Δt 是两个触发时刻的差,位移已经由两束光的固定间距给出。
v = d / Δt
这里的 d 必须是物体穿过光束方向上的有效宽度。
v = L / Δt = 0.01 / Δt
L 是两束光的固定间距 1 cm,换算成国际单位是 0.01 m。
WHY DUAL GATE
单头光电门测小球时,公式需要的 d 应该是小球被光束切到的那条“弦长”。 如果光路没有穿过球心,这个弦长就小于直径,算出来的速度会偏大。
双头光电门不需要知道这条弦长。只要小球依次触发两束光,就可以用固定间距 L 和时间差 Δt 求速度。
单头测小球:光路未过球心
双头测小球:只看两次触发
SUMMARY
如果测的是遮光片、挡光板,单头光电门已经够用;如果要测小球、滑块或不规则物体的瞬时速度, 双头光电门更直接、更稳定。
单头光电门
一发一收,形成一条光路
双头光电门
左右两块板子各自集成一发一收,形成上下两条光路
单头光电门
遮光持续时间 Δt
双头光电门
两次遮挡之间的时间差 Δt = t₂ - t₁
单头光电门
必须知道物体穿过光束方向上的有效宽度 d
双头光电门
只需要知道两束光之间的固定间距 L = 1 cm
单头光电门
v = d / Δt
双头光电门
v = L / Δt,其中 L = 1 cm = 0.01 m
单头光电门
遮光片、挡光板等规则物体
双头光电门
小球、滑块、纸带、不规则物体等
单头光电门
小球若未从球心位置遮光,等效宽度会变小
双头光电门
对物体尺寸依赖少,重复性和稳定性更好