APPARATUS
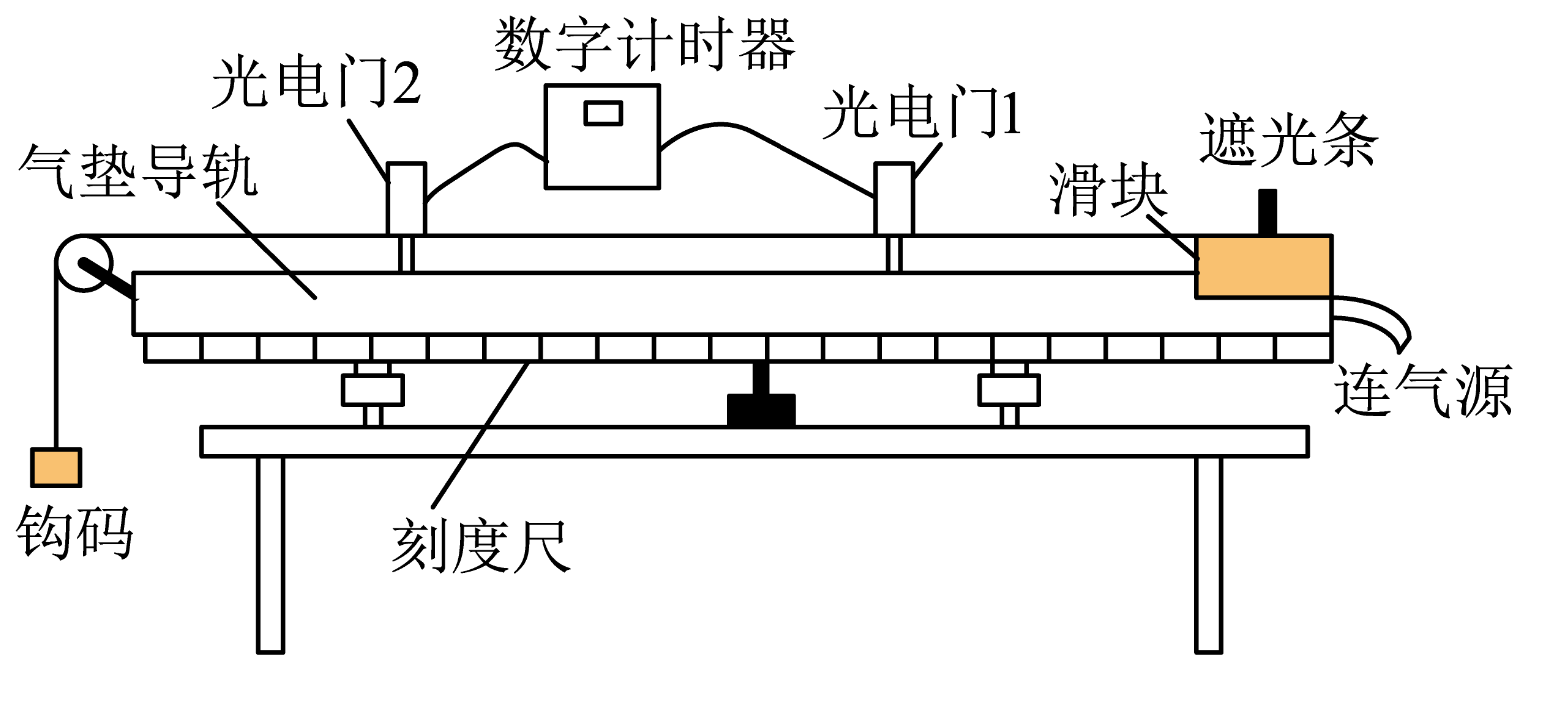
实验装置
- 水平气垫导轨
- 两双头光电门(前 / 后各一)
- 带遮光条的滑块(质量 M)
- 重锤(质量 m,通过细绳和滑轮与滑块连接)
MECHANICAL ENERGY
用气垫导轨减小摩擦影响,重锤下降带动滑块运动。比较重锤重力势能减少量 mgh 与滑块和重锤组成系统的动能增加量 1/2(M+m)(v2²-v1²) 是否接近。
填写后自动保存到此浏览器。
保存实验参数、小组代号与表格;删除草稿不清空当前表格。设备连接与未填入表格的采集记录不保存。
另一标签页已修改或删除此实验的草稿。自动保存已暂停,请选择要保留的内容。
DATA WORKBENCH
两只双头光电门分别给出速度。把同一次实验的两条速度记录填入表格,页面会按填入顺序保留 v1、v2,不自动排序。
重锤与滑块质量列单位为 g,重锤下降高度单位为 cm。页面计算时会自动把质量换算为 kg、把高度换算为 m。各次「重锤质量」可依次填 20、50、70、100、120、150 g 做对比;滑块质量可以先在上方统一填写,也可以在表格中按每次实测值单独调整。
ΔEp = mgh
ΔEk = 1 2 (M+m)(v2²-v1²)
LIVE INPUT
当前为手动录入
手动录入
| 实验次数 | 重锤质量 m / g | 滑块质量 M / g | 重锤下落高度 h / cm | 初速度 v1 / (m/s) | 末速度 v2 / (m/s) | ΔEp / J | ΔEk / J |
|---|---|---|---|---|---|---|---|
| 第 1 次 | |||||||
| 第 2 次 | |||||||
| 第 3 次 | |||||||
| 第 4 次 | |||||||
| 第 5 次 | |||||||
| 第 6 次 |
LAB REVIEW · 实验回顾
重锤下落 h,滑块在水平气垫导轨上同步加速。取"滑块 + 重锤"为系统,绳上张力是系统内力,比较重锤重力势能减少量 ΔEp = mgh 与系统动能增加量 ΔEk = 12(M+m)(v22 − v12) 是否近似相等。
APPARATUS
KEY PARAMETERS
CORE RELATIONS
能量比较(系统视角)
ΔEp = mgh, ΔEk = 12(M + m)(v22 − v12)
绳不可伸长,重锤与滑块速率相同;张力是内力,作用-反作用做功之和为 0。
相对误差
δ = |1 − ΔEp / ΔEk|
页面按这个表达式比较重锤势能减少量和系统动能增加量。
速度的获取(双头光电门)
v = L ⁄ Δt(两探头间距 ÷ 时间差) 或 v = b ⁄ Δt(遮光条宽度 ÷ 时间差)
页面上的双头光电门用的是前者("两探头距离 ÷ 时间差")。
PROCEDURE
NOTES & CAVEATS
EXERCISES · 配套练习
紧扣本实验的原理、操作与误差分析共 9 题 (选择题 / 多选 4 题、填空题 1 题、简答 / 计算题 4 题)。 选择题与填空题点选后立即给出对错反馈,所有题目都可以点击"查看详解"获得推导过程。
本实验中必须调节气垫导轨水平的最主要原因是( )
参考解答 / 详解
答案:B。不水平时滑块所受重力沿导轨方向的分量也做功,能量方程多出一项 M g sinθ · s, 若忽略不计就会引入与"机械能不守恒"等价的系统误差。
A 描述的是气垫的作用而非"调水平";C 不构成科学依据;D 是滑轮安装而非导轨水平问题。
关于"为什么动能要写成 ½(M+m)(v2² − v1²)",下列说法正确的是( )
参考解答 / 详解
答案:A、C。
关于"如何判断气垫导轨已经水平",下列方法中最可靠的是( )
参考解答 / 详解
答案:C。气垫导轨调平的本质判据是"气垫开启后无重力分量加速度"。
在该实验中,下列因素会导致系统能量损失的有( )
参考解答 / 详解
答案:A、B、C、D、E。
已知滑块质量 M = 200 g,重锤质量 m = 50 g,重锤下落高度 h = 50 cm,取 g = 9.8 m/s²。
参考解答 / 详解
(1) ΔEp = m g h = 0.050 × 9.8 × 0.50 = 0.245 J。
(2) ΔEp = ½(M+m) v²,所以 v = √(2 m g h / (M + m)) = √(2 × 0.050 × 9.8 × 0.50 / 0.250) = √1.96 = 1.40 m/s。
某次实验数据如下(取 g = 9.8 m/s²):
| 序号 | m / g | M / g | h / cm | v1 / (m·s⁻¹) | v2 / (m·s⁻¹) |
|---|---|---|---|---|---|
| 1 | 50 | 200 | 50.0 | 0.20 | 1.38 |
参考解答 / 详解
(1) ΔEp = m g h = 0.050 × 9.8 × 0.500 = 0.245 J。
(2) ΔEk = ½ × (0.200 + 0.050) × (1.38² − 0.20²) = 0.5 × 0.250 × (1.9044 − 0.0400) = 0.125 × 1.8644 ≈ 0.233 J。
(3) δ = |1 − 0.245 / 0.233| × 100% ≈ 5.2%。
约 5%,在教学验收的合理范围内(≤5%),说明气垫导轨方案能较好验证机械能守恒定律。
请说明:
参考解答 / 详解
| 方案 | 优点 | 缺点 |
|---|---|---|
| 末端单测点,释放点速度近似为 0 | 公式简单、所需仪器少,适合入门演示 | 起点速度难以真正为 0;释放扰动会直接进入结果;只能比较一段总变化 |
| 前、后光电门分别测 v1、v2 | 避开起点扰动;前后两次速度独立测量;可分析"导轨段"内能量变化 | 需要两套光电门和数据采集;需保证两只光电门测速口径一致 |
实验中通常发现 ΔEp > ΔEk,且偏差约 3 ~ 8%。 请逐项判断下列误差源对该偏差的贡献是正向(使 ΔEp > ΔEk 加剧)、 负向(缓解)还是双向(随机)。
参考解答 / 详解
| 选项 | 偏向 | 解释 |
|---|---|---|
| A | 正向 | 滑轮转动需要能量 ½ I ω²,从系统平动动能中"扣除" |
| B | 正向 | 绳子动能也消耗能量;若绳质量小可忽略 |
| C | 负向 | 重锤端低 → 滑块沿轨道方向上重力分量做正功,让 ΔEk 偏大、误差减小,但掩盖了真实能量损失 |
| D | 正向 | 阻力做负功 |
| E | 双向 | L 偏大 → 测得 v 偏大 → 动能偏大 → 误差减小(但是错的"减小");偏小则反向 |
| F | 双向(随机) | 切割不规则使 Δt 抖动,可正可负 |
本实验需要 ESP32 双光电门通过蓝牙将测量数据传给网页(页面上的"蓝牙输入")。
参考解答 / 详解
(1) ESP32 + 蓝牙的优势:
(2) 不能用上次实验的 v1 代替。 因为 v1 与每次释放的具体位置、扰动有关,每次值都不同;用旧值会引入不可控的系统误差。 正确处理:重做这一次实验,或在网页"导出 CSV"前过滤掉数据不完整的行。